こんにちは!
今回は、2026年4月29日に東京ビッグサイトで開催された「SusHi Tech Tokyo 2026」のパブリックデイにて、私が製作に携わったサッカーロボットを展示・運用してきたので、その様子や開発について紹介したいと思います!
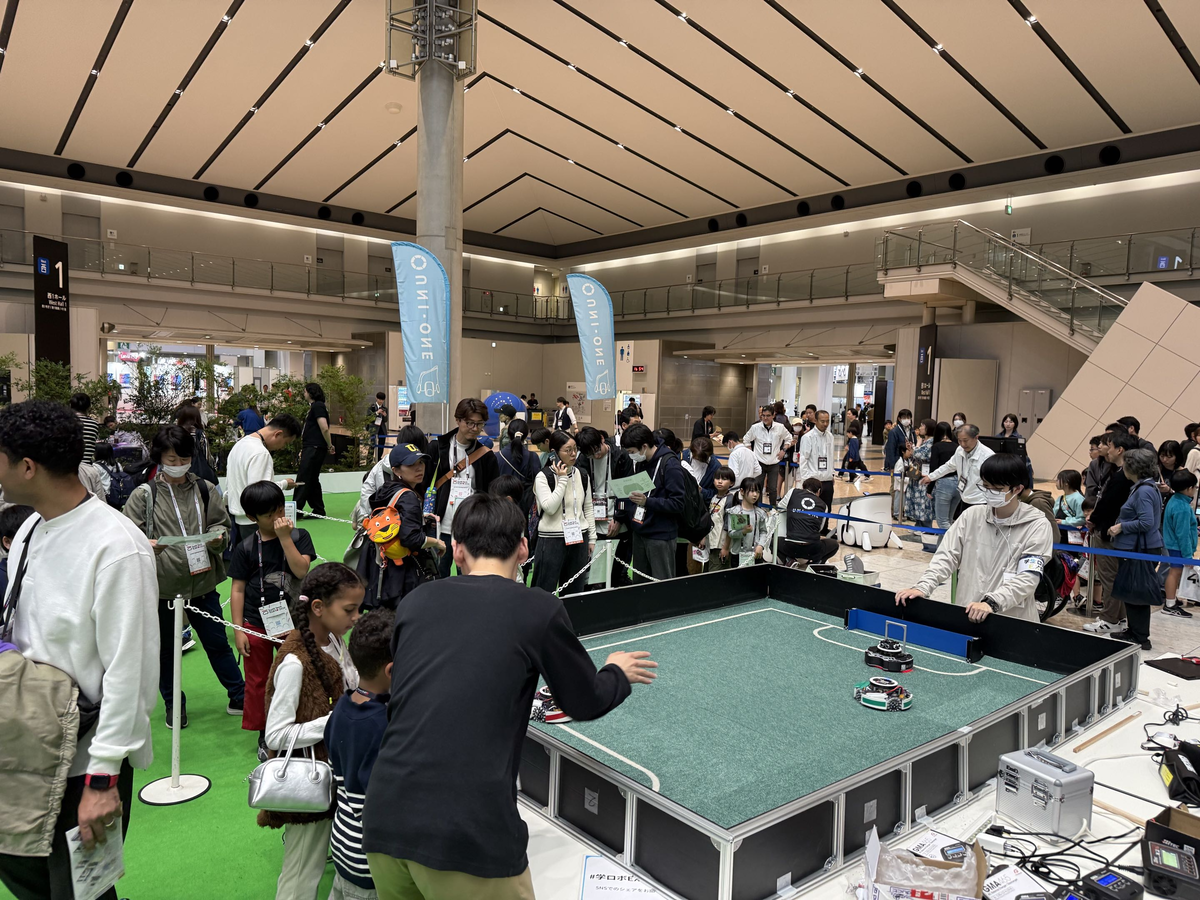
今回参加したのは、「PhysicalAIに勝て!サッカーロボットバトル!」という企画です。
簡単に説明すると、人間が操作するラジコンロボットと、AIが自律的に動かすロボットをサッカーで対戦させるというものです。
私はその中で、来場者が操作する側のサッカーロボットの設計・電装・プログラミングに携わりました。
今回、ロボットに搭載するプリント基板の製造にはJLCPCBを利用しました!
JLCPCBは、電子工作やロボット開発に取り組んでいる人にとっておなじみのPCB製造サービスではないでしょうか。
JLCPCBでは、以下の日本語・英語の発注システムからプリント基板の製造を依頼できます。
日本語発注システム:
https://jlcpcb.com/jp?from=roboatteam
英語発注システム:
https://jlcpcb.com/?from=JPV
普段からロボットや電子回路の開発に取り組んでいますが、自分が関わった機体が東京ビッグサイトという大きな会場で使用され、実際に多くの方が体験するコンテンツの一部になったことは、非常に貴重な経験でした。
この記事では、イベントの概要、サッカーロボットの開発、PCB設計・製造で意識したこと、JLCPCBを利用するメリット、そして今回の展示を通じて考えたことなどを、個人の視点から書いていきたいと思います。
なお、この記事は私個人の製作記録と感想をまとめたものであり、イベント主催者や運営団体を代表する公式報告ではありません。

1. SusHi Tech Tokyo 2026とは?
まず、今回参加したイベントについて紹介します。
SusHi Tech Tokyoは、持続可能な未来の都市を先端技術によって実現することをテーマとした、東京都主催の国際的なイノベーションイベントです。
AI、ロボティクス、スタートアップなど、さまざまな分野の技術やアイデアが集まります。
2026年は4月27日から29日まで、東京ビッグサイトで開催されました。
4月27日と28日はビジネスデイ、29日は一般の方も先端技術を体験できるパブリックデイとして開催されています。
公式発表によると、2026年のイベント全体の参加者数は60,779人。
さらに、私が参加した4月29日のパブリックデイだけでも、25,096人が参加したとのことです。
もちろん、これらはイベント全体の数字であって、私が関わった展示の来場者数ではありません。それでも、これほど大規模なイベントの一部として、自分が開発に携わったロボットを動かせたのは、とても嬉しいことでした。
普段のロボット開発では、主に開発者自身やロボットに詳しい人が機体を見たり、操作したりすることが多いと思います。
しかし、今回のパブリックデイでは、ロボットに詳しくない方でも実際に操作を体験できる企画になっていました。
これは、技術者として非常に面白いポイントだと感じています。
自分にとって当たり前の技術であっても、初めて触れる人にとっては新鮮な体験になることがあります。
その一方で、普段ロボットを操作していない人が使うからこそ、機体の扱いやすさや安定性にも気を配る必要があります。
つまり、今回は単にロボットを完成させるだけでなく、実際に人に使ってもらうことを意識した開発でもありました。
2. AIと人間がサッカーで対決する企画
今回の企画名は「PhysicalAIに勝て!サッカーロボットバトル!」です。
その名前のとおり、人間とAIがロボットを使ってサッカーで対決します。
人間側はラジコンロボットを操作し、AI側は自律的に動作するロボットを使用するという構成です。
人間が操作するロボットは、操縦者の判断によって移動や方向転換を行います。
一方、AI側のロボットでは、周囲の状況を認識・判断し、その結果を実際の機体の動作につなげることが求められます。
同じサッカーをするロボットでも、動作を決定する仕組みが異なるわけです。
この企画が面白いのは、専門的な知識がなくても、AIとロボットの関係を直感的に理解できるところだと思います。
AIというと、文章生成や画像認識など、PCやスマートフォンの画面上で利用するものを思い浮かべる方も多いのではないでしょうか。
しかし、実際のロボットにAIを組み込むと、話は少し変わってきます。
ロボットには、現実世界の物理的な制約が存在するためです。
例えば、移動するためにはモーターを回す必要がありますし、機体には重量や慣性があります。
また、タイヤと床の摩擦や、モーターの応答性などによって、ソフトウェアが出した指令と実際の機体の動きが完全には一致しないこともあります。
そうしたハードウェアとソフトウェアの関係を、サッカーという身近な競技を通じて表現できる点は、ロボット工学の面白さを伝えるうえで非常に魅力的だと思いました。
ロボットに詳しくない人でも、「AIに勝てるのか?」「どうすればゴールできるのか?」という目標があれば、自然とロボットの動きに興味を持てるはずです。
技術を単に展示するのではなく、体験できる形にする。
今回のサッカーロボットバトルは、そのような企画でした。
3. 私が担当したサッカーロボットについて
ここからは、実際に私が製作に関わったロボットについて紹介していきます。
私が主に担当したのは、人間がラジコン操作する側のサッカーロボットです。
担当分野は、機体設計、電子回路などの電装、そしてプログラミングです。
私は以前からロボカップジュニアなどを通じてロボット製作に取り組んできました。
これまでの開発でも、機械設計だけ、ソフトウェアだけ、といった形ではなく、できる限りロボット全体を把握しながら製作することを意識してきました。
今回の機体でも、機械・電気・ソフトウェアを組み合わせ、実際に動作する一つのロボットとして仕上げることが重要でした。
機械設計と電装設計は切り離せない
ロボットを設計するとき、機械設計と電装設計は別々の作業として考えられがちです。
もちろん、それぞれ独立した専門知識が必要ですが、実際に機体を製作してみると、両者が非常に密接につながっていることがわかります。
例えば、制御基板をどこに固定するかによって、機体内部の空間の使い方が変わります。
モーターの配置が変われば、配線の長さやコネクタの位置も変わります。
バッテリーの搭載位置は重量配分に影響し、重量配分はロボットの運動性能にも関わります。
また、機体を小型化しようとすると、今度は電子部品や配線を配置するスペースが不足する場合があります。
そのため、機械側の設計が完成してから電装を考えるのではなく、最初からある程度まとめて検討する必要があります。
このような機電一体の設計は、私がロボット開発の中で特に面白いと感じている部分です。
イベントで動かすことを前提としたロボット
今回のロボットは、単に自分が操作するためのものではありません。
一般の来場者が操作し、サッカーを体験できることが重要です。
そのため、開発者だけが理解できる複雑な操作方法では、企画の魅力が十分に伝わらない可能性があります。
操作に対して素直に動くことや、連続して使用できること、万が一トラブルが発生しても対応しやすいことなどが重要になります。
ロボットの性能を高めることと、誰でも扱いやすいロボットを作ることは、必ずしも同じではありません。
むしろ今回のような体験イベントでは、最高速度や瞬間的な性能だけでなく、安定して動くことの価値が非常に大きいと思います。
実際に多くの人に使ってもらうことを想定すると、普段のロボット開発とは異なる観点が必要になると感じました。
4. 今回の開発ではJLCPCBを使用!
さて、ここからは今回のロボットに使用した電子基板について紹介します。
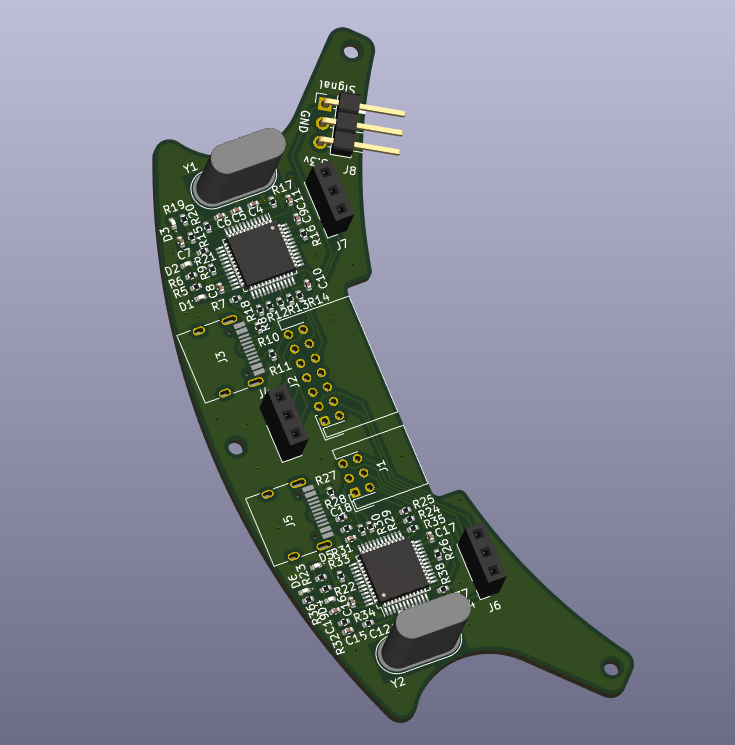
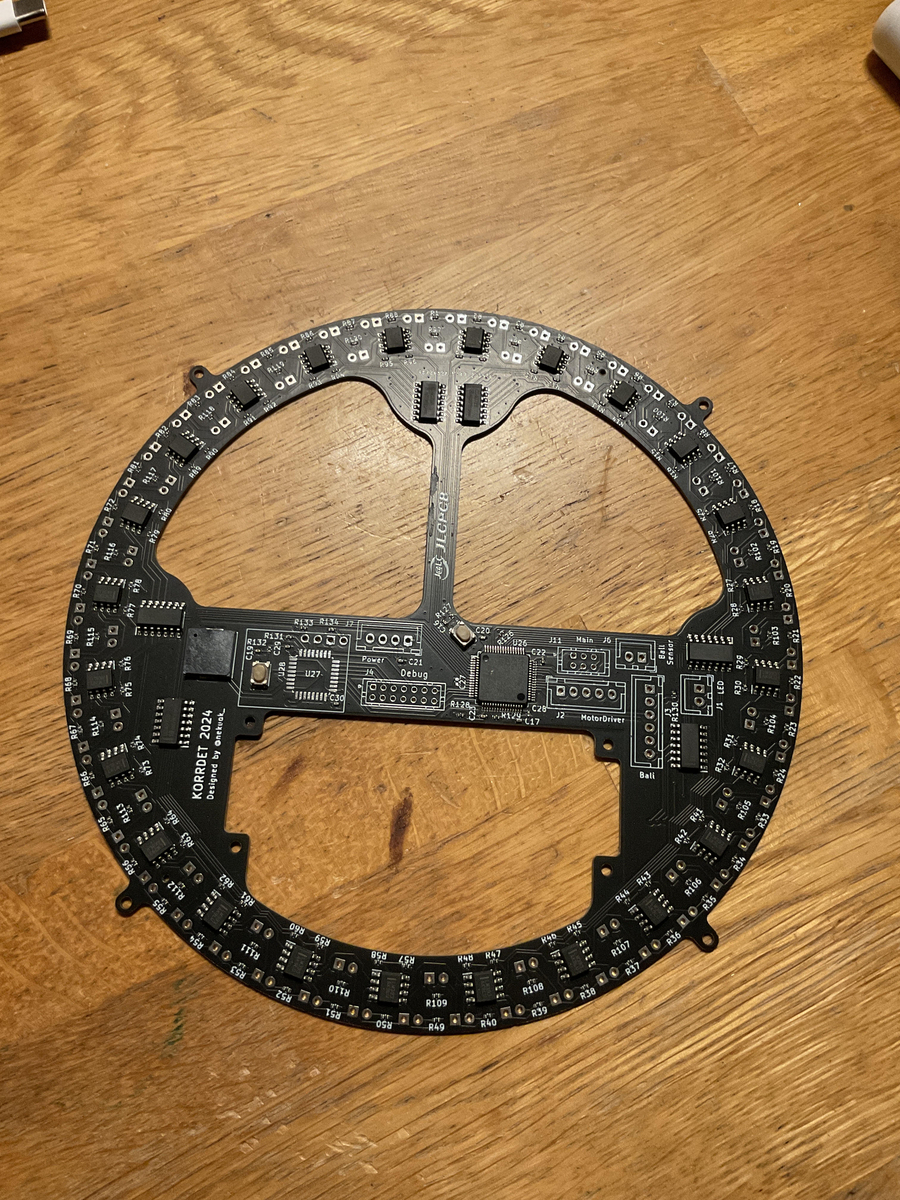
今回のロボット製作では、JLCPCBで製造したプリント基板(PCB)を使用しました!
JLCPCBは、オリジナルのプリント基板をオンラインで注文できるPCB製造サービスです。
電子工作やロボット開発に取り組んでいる人にとっては、比較的なじみのあるサービスではないでしょうか。
私もロボットのようなハードウェアを開発するうえで、設計した回路を実際のプリント基板として製造できることは非常に重要だと考えています。
回路図を描くだけであればPC上で完結しますが、それだけでは実際のロボットは動きません。
電子部品を搭載し、回路を組み立て、機体に取り付け、ソフトウェアと組み合わせる必要があります。
そこで役立つのが、自分の用途に合わせて設計したプリント基板です。
今回、JLCPCBで製造した基板を実際のサッカーロボットに組み込み、大規模イベントで使用する機会を得られたことは、個人的にも嬉しい経験でした。

JLCPCB公式サイト:https://jlcpcb.com/
5. なぜロボットに専用PCBを使うのか?
ロボットを製作するだけなら、市販のマイコンボードやモータードライバーを組み合わせる方法もあります。
実際、初期の試作や簡単な動作確認では、既製品のモジュールを使う方法は非常に便利です。
私自身も、開発のすべての段階で専用PCBが必要だとは考えていません。
ただ、ある程度構成が決まったロボットを実際の機体として組み立てる場合には、専用基板を使うメリットが大きいと感じています。
5-1. 配線を整理できる
まず大きいのが、配線を整理できることです。
ロボットでは、マイコン、モーター、センサー、電源、通信回路など、さまざまな電子部品を接続する必要があります。
これらを別々のモジュールとして接続すると、どうしても配線の本数が多くなりがちです。
配線が増えると、断線や接触不良の可能性が増えるだけでなく、機体内部のメンテナンスも難しくなります。
特に移動ロボットは、走行中に振動や加速度が発生します。
静止した状態では問題のなかった配線でも、実際に走行させることで不具合が生じる場合があります。
専用PCBを使用すれば、必要な信号や電源を基板上で接続でき、外部配線の数や長さを減らせる場合があります。
もちろん、基板を使えば絶対に故障しなくなるというわけではありません。
それでも、機体内部の構成を整理しやすくなることは、ロボット開発における大きなメリットだと考えています。
5-2. 機体に合わせた形状・配置を検討できる
もう一つ重要なのが、機体への組み込みやすさです。
市販の電子基板は、さまざまな用途で使用できるように設計されています。
そのため、自分が製作しているロボットに対して、必ずしも理想的な形状やサイズになっているとは限りません。
一方、自分でPCBを設計する場合には、機体の内部構造を考慮して基板の形状や固定穴、コネクタの配置などを検討できます。
例えば、配線したい部品の近くにコネクタを置いたり、ネジで固定しやすい場所に穴を配置したりできます。
機械設計と電子回路設計を組み合わせることで、機体内部のスペースを有効活用しやすくなります。
これは、限られたスペースにさまざまな部品を搭載する移動ロボットでは、特に重要なポイントです。
5-3. 試作を再現しやすくなる
さらに、専用PCBを製造しておくことで、同じ回路を再現しやすくなります。
手配線による回路では、製作するたびに配線の位置や処理方法が微妙に変わる場合があります。
しかし、プリント基板であれば、基本的には同じパターンの回路を複数枚製造できます。
これは複数の機体を製作する場合や、予備の基板を用意したい場合に便利です。
特に展示イベントでは、万が一のトラブルに備えた保守性も大切になるため、再現性のあるハードウェアを作れることには意味があります。
もちろん、同じ基板を使ったとしても、部品の実装や配線に不具合があれば正常に動作しないことはあります。
それでも、少なくともPCB自体の配線パターンを統一できるという点で、開発を進めやすくなると思います。
6. PCB設計で重要になる電源と信号の扱い
ここでは少し技術的な話をしたいと思います。
ロボット用のPCBを設計するとき、私が重要だと考えているのが電源回路と信号配線です。
移動ロボットでは、モーターの動作によって電源の負荷が大きく変化します。
例えば、停止しているモーターを急に回転させる場合や、進行方向を切り替える場合などには、大きな電流が流れることがあります。
そのため、回路設計では定常状態の消費電流だけでなく、瞬間的な電流変化を考える必要があります。
6-1. 電源ラインの設計
PCB上の電源配線には抵抗が存在するため、電流が流れると電圧降下や発熱が発生します。
特に大電流を扱う回路では、配線幅、銅箔厚、配線長、ビアなどを考慮する必要があります。
また、マイコンなどの制御回路は、一般にモーターの駆動回路よりも電源変動に敏感な場合があります。
モーターを急激に駆動した際に電源電圧が低下すると、制御回路の動作に影響する可能性があります。
そのため、適切な電源設計やコンデンサの配置、電流経路の検討などが重要になります。
こうした問題は、回路図上では見えにくく、実際のPCBレイアウトや機体に搭載した状態での動作に大きく関係してきます。
6-2. モーターから発生するノイズ
モーターを使用するロボットでは、電気的なノイズへの対策も重要です。
例えば、PWMによるモーター制御では、スイッチングによって電流が変化します。
基板上の配線やGNDの取り回しによっては、こうした変動が制御信号やセンサー信号に影響する場合があります。
ノイズに強い回路を作るためには、単にコンデンサを追加するだけでなく、信号と電力の流れる経路を理解することが重要です。
PCBのレイアウトには、回路図だけでは表現されない電気的な特徴があるということです。
このような点を考えると、PCB設計は「回路図を基板上に並べるだけの作業」ではありません。
回路の動作を理解したうえで、実際の物理的な配線として成立させる工程なのだと思います。
6-3. 電気的な設計と機械的な設計の両立
もう一つ大切なのが、基板を機械部品として考えることです。
電子基板は電気的に正しく動作すればよいわけではなく、ロボット本体に固定できなければなりません。
また、コネクタの抜き差しができるか、工具が入るか、周囲の部品と干渉しないかといった条件も重要になります。
基板上では十分なスペースがあるように見えても、実際のロボットに組み込むと配線が曲げられなかったり、ネジを締めにくかったりすることがあります。
こうした問題を減らすためには、電子回路の設計段階から機体内部のレイアウトを考える必要があります。
個人的には、この電気と機械の境界にある設計こそ、ロボット開発ならではの面白さだと思っています。
7. JLCPCBでPCBを製造するメリット
ここからは、PCB製造サービスとしてJLCPCBを利用することについて、個人の視点から紹介したいと思います。
JLCPCBの大きな特徴は、設計したPCBをオンラインで注文できることです。
一般的には、PCB CADで基板を設計し、ガーバーデータなどの製造用データを出力して注文します。
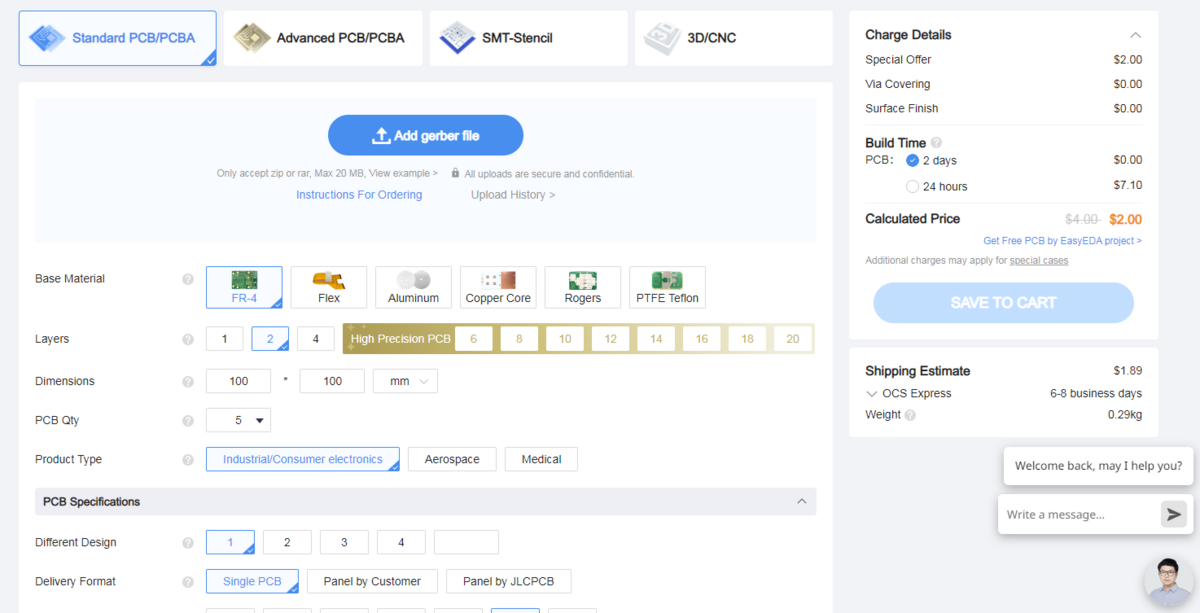
JLCPCBでは、こうした製造データをWebサイト上からアップロードし、基板の仕様を指定して製造を依頼できます。
基板の層数、厚さ、色、表面処理など、さまざまな条件を指定できるため、用途に応じた基板を製作できます。
個人開発で特にありがたいのは、小ロットの試作に対応していることだと思います。
ロボットの開発では、最初の設計だけで完全なものができるとは限りません。
実際に組み立ててみて初めて、部品の位置を変更したくなったり、配線を改善したくなったりすることがあります。
そんなとき、基板の再設計や再製造が現実的な選択肢になることは、開発の進めやすさに直結します。
特に学生のものづくりでは、予算に限りがあります。
その中で、プリント基板の製作にかかるコストを抑えられることは、挑戦できる設計や試作の幅を広げてくれます。
一方で、PCBの価格はサイズ、枚数、仕様、製造条件などによって変わりますし、送料も考慮する必要があります。
最終的なコストを確認することは欠かせませんが、オンラインで仕様を選択して見積もりを確認できる仕組みは、学生や個人開発者にとって便利だと感じています。
8. 設計したものが実物になる面白さ
個人的に、電子回路開発の中で特に好きなのが、自分の設計した基板が実物として届く瞬間です。
CAD上では、基板は画面の中のデータにすぎません。
配線パターン、部品のフットプリント、シルク印刷などを見ながら設計を進めます。
しかし、それが製造されると、実際に手で触ることのできる基板になります。
そして、その基板に電子部品を取り付け、機体に組み込み、プログラムを動かすことで、初めてロボットの機能が実現します。
ソフトウェアの開発では、コードを変更してすぐに動作を確認できることも多いですが、ハードウェアの開発では、物理的に製作する工程が必要です。
製造してから誤りに気づくと修正に手間がかかることもあるため、設計時の確認が重要になります。
それでも、画面上の設計が実際の製品になっていく過程には、ソフトウェア開発とは違った魅力があります。
そして今回、その基板が単なる電子工作の試作ではなく、実際にイベントで動作するロボットの一部になりました。
自分が関わった設計が、人に触れてもらえるものへと変わっていくのは、ものづくりの大きな醍醐味だと思います。
9. 実際の展示では、動作の安定性が大切
今回のイベントでは、ロボットの開発だけでなく、当日の説明やメンテナンスにも携わりました。
こうした経験を通して改めて感じたのが、実際の運用環境を考慮することの重要性です。
普段の開発では、ロボットに不具合があれば一度停止させ、原因を調査して修正できます。
しかし、展示イベントでは、ロボットを楽しみにしている来場者がいます。
できるだけ安定して動かせるようにすることや、トラブルが発生した際に対応しやすい構成にしておくことが重要になります。
例えば、何らかの不具合が発生した場合でも、電源系統、通信系統、モーター駆動系統など、原因を切り分けやすい設計であれば確認を進めやすくなります。
また、ケーブルやコネクタが整理されていると、メンテナンス時の作業性も向上します。
PCB自体が正常に動作していたとしても、ロボット全体としては電源、機構、通信、制御など、さまざまな要素が関係しています。
そのため、問題が起きたときに「どこに原因があるのか」を判断できる構造は大切です。
こうした点を考えると、専用PCBを設計する際には、機能を実現することだけでなく、後から確認しやすい設計にすることも重要だと思います。
特にイベント向けのロボットでは、性能の高さだけではなく、安定して動作し、必要に応じて整備できることも大きな価値になります。
10. 普段のロボット競技と展示イベントの違い
私はこれまで、ロボカップジュニアのサッカー競技などに取り組んできました。
自律型のサッカーロボットを開発する場合には、センサー処理や位置推定、戦略、モーター制御など、さまざまな技術が必要です。
競技では、ロボットの性能を高め、実際の試合でどれだけ能力を発揮できるかが重要になります。
一方、今回のような展示イベントでは、来場者が楽しめることも大きな目的になります。
競技用ロボットの場合、開発者や競技者自身が機体の操作方法や特性を理解しています。
しかし、一般向けの体験コンテンツでは、ロボットを初めて触る方もいます。
そのため、操作性や安全性、安定性など、ロボットの性能とはまた別の観点から考える必要があります。
この違いは、自分にとって興味深いものでした。
技術的に高度なロボットを作ることと、その技術を多くの人に楽しんでもらえる形にすることは、必ずしも同じではありません。
今回のようなサッカー形式であれば、ロボットの内部でどのような制御が行われているかを知らなくても、ゴールを狙うという明確な目標があります。
そのため、専門的な知識がなくてもロボットの動きを楽しみやすいという特徴があります。
これは、ロボット工学の魅力を幅広い人に伝える方法として、とても面白いと思いました。
11. AIが進歩しても、ハードウェアの重要性は変わらない
今回の企画では「Physical AI」という言葉が使われていました。
近年、AIの発展が大きな話題になっていますが、私はロボット開発の観点から、この技術の進歩に強い関心を持っています。
例えば、画像認識や環境理解が高度になれば、ロボットが周囲の状況をより柔軟に判断できるようになる可能性があります。
しかし、いくらAIが優れた判断を行っても、実際に移動したり物体を操作したりするためには、モーター、センサー、電子回路、機械構造などが必要です。
ロボットはソフトウェアだけで完結するものではありません。
そして、ソフトウェアが高度になればなるほど、それを現実世界で実行するハードウェアの重要性も高まると考えています。
例えば、高精度な制御を実現するためには、センサーからの情報を適切に取得し、モーターへ正確に制御信号を送る必要があります。
通信の遅延やノイズ、電源の不安定さなどがあれば、ソフトウェアが想定した動作を実現できない可能性があります。
そのため、機械設計や電子回路設計は、AI時代のロボット開発でも欠かせない分野だと思います。
今回のサッカーロボットバトルは、AIというソフトウェア技術と、実際に動作するハードウェアの関係を身近に感じられる企画でもありました。
12. 学生がPCBを製造できる環境のありがたさ
ここで少し、学生のハードウェア開発についても書いてみたいと思います。
ロボット開発には、想像以上にさまざまな費用がかかります。
モーター、マイコン、センサー、バッテリー、機械部品、コネクタ、電子部品など、必要なものを挙げればきりがありません。
また、試作の段階では、最初に購入した部品がそのまま最終設計に使えるとは限りません。
設計を変更したり、部品を交換したりすることもあります。
学生の場合は自由に使える予算に限りがあることも多く、試作のコストは開発方針にも影響します。
そのため、比較的少ない枚数からPCBを製造できるサービスは非常にありがたい存在です。
特に専用PCBの製造は、かつては個人で気軽に利用するには難しい部分もありました。
しかし現在では、オンラインで基板データをアップロードし、仕様を選択して製造を依頼できるサービスが普及しています。
この変化によって、学生や個人の開発者でも、自分の設計した電子回路を本格的なPCBとして製作しやすくなりました。
これは単に安く基板を製造できるということ以上の意味があると思います。
実際に製作できるからこそ、設計した回路を評価し、改善点を見つけ、次の設計につなげることができます。
試作しやすい環境があることは、より多くの技術的な挑戦につながるはずです。
JLCPCBのような製造サービスは、そのような個人のものづくりを支える存在の一つだと感じています。
13. 今回の展示で感じたこと
今回、自分が関わったロボットをSusHi Tech Tokyo 2026で使用することができたのは、非常に貴重な経験でした。
普段の開発では、回路が正常に動作することや、プログラムが意図したとおりに動くことなど、技術的な課題の解決に集中することが多くあります。
しかし、展示イベントでは、その技術が最終的にどのような体験を生み出すのかという部分も重要になります。
今回の企画では、来場者がロボットを操作し、AIが制御するロボットとサッカーをするという体験を提供しました。
そのようなコンテンツが成立するためには、外から見える機械的な構造だけでなく、内部の電子回路や制御プログラムが正常に機能する必要があります。
普段はなかなか注目されないPCBも、ロボットを動かすための重要な要素の一つです。
そして今回、JLCPCBで製造した基板を使用したロボットを、東京ビッグサイトという大きな会場で動かすことができました。
これは、単に基板を製造して動作確認をしたという経験とは異なります。
自分が関わったハードウェアが、実際に人が体験するコンテンツの一部になったということに、大きな意味があると思っています。
また、イベント向けのロボット開発では、単に最高性能を追求するだけでなく、実際に使用される環境を考えて設計することの大切さも感じました。
今後の製作でも、機械、電気、ソフトウェアを総合的に考えながら、実際に使えるものを作るという視点を大切にしたいです。
14. JLCPCBで製造した基板が実際のイベントで使われたこと
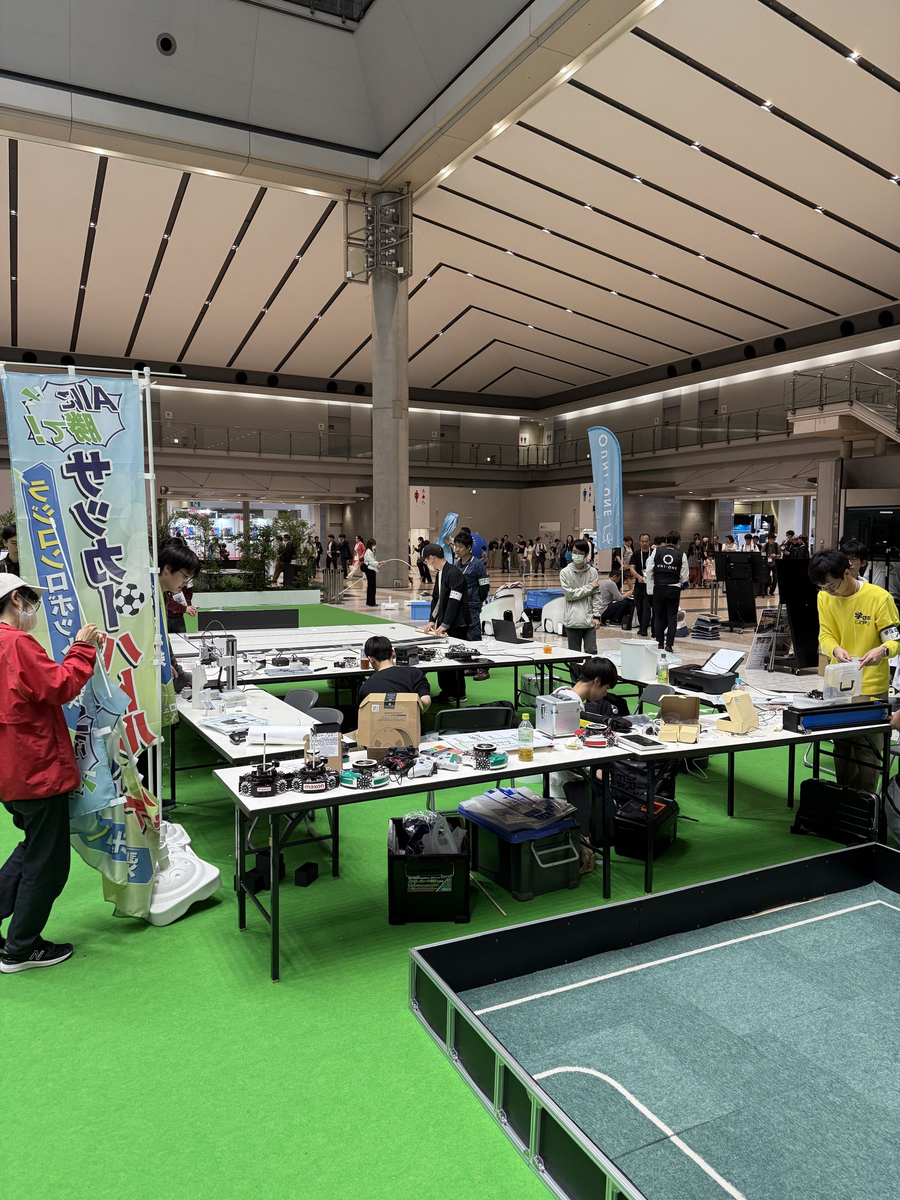
今回、個人的に特に嬉しかったのは、JLCPCBで製造した基板を使ったロボットが、一般来場者向けの体験型企画で活用されたことです。
プリント基板を製造すること自体は、あくまで開発の一工程にすぎません。
基板を設計して製造した後にも、部品の実装、機体への組み込み、ソフトウェアの調整、動作確認など、さまざまな工程があります。
その工程を経て、最終的に一つのロボットとして動作するようになります。
さらに今回の場合は、完成したロボットを展示会場に持ち込み、実際に来場者が操作できるコンテンツとして使用しました。
机の上で回路を動かすだけではなく、人が参加するイベントでロボットを動かせたことには、開発者として特別な達成感があります。
基板は機体内部に組み込まれているため、来場者が直接その存在を意識する機会は少ないかもしれません。
しかし、電子回路が正常に動作しなければ、ロボットも正常には動きません。
そう考えると、PCBの設計や製造は、最終的な体験を支えている重要な部分だと思います。
また、今回の経験を通して、学生や個人で開発したハードウェアでも、多くの人が集まる場で活躍できる可能性があることを実感しました。
今後も、自分で設計した電子回路を実際の機体に組み込み、より面白いものを作っていきたいです。
15. 今後取り組んでいきたいこと
私はこれからも、ロボットや電子回路を中心としたハードウェア開発に取り組んでいきたいと思っています。
特に興味があるのは、機械設計と電子回路、そしてソフトウェアを一体として考える開発です。
ロボットの性能を高めるうえでは、どれか一つの分野だけを考えていても限界があります。
例えば、モーターの性能を最大限に引き出すためには、電源回路や駆動回路の設計が重要になります。
また、機体の重量配分や構造が変われば、制御方法にも影響します。
高性能なセンサーを使用しても、その情報を適切に処理し、制御へ反映できなければ十分に活用できません。
このように、ロボットはさまざまな技術を組み合わせて初めて成立するものです。
だからこそ、今後も特定の分野だけにとらわれず、さまざまな技術を学びながら開発を進めていきたいと考えています。
また、電子回路についても、単に動作するものを作るだけでなく、設計の意図を説明できるようになりたいです。
なぜその部品を選んだのか、なぜその位置に配置したのか、どのような電流経路を想定しているのか。
こうしたことを一つずつ考えながらPCBを設計することが、より完成度の高いハードウェアにつながると思っています。
そして、設計したものを実際の基板として製造し、動作させ、改良するというサイクルをこれからも続けていきたいです。
そのための選択肢として、JLCPCBのようなPCB製造サービスを今後も活用していきたいと思います。
16. 最後に:小さな基板から、大きな体験へ
今回は、SusHi Tech Tokyo 2026で実施された「PhysicalAIに勝て!サッカーロボットバトル!」と、私が開発に携わったラジコンサッカーロボットについて紹介しました。
今回の企画は、AIと人間がロボットを通じてサッカーで対決するという、非常に面白いものでした。
私自身も、普段取り組んでいる機械設計や電子回路、プログラミングの知識を、実際に人が体験するコンテンツへとつなげる貴重な経験ができました。
また、今回のロボット製作では、プリント基板の製造にJLCPCBを利用しました。
自分が関わったロボットの内部にJLCPCB製の基板が搭載され、そのロボットが東京ビッグサイトで実際に動作する。
普段から電子工作やロボット開発に取り組んでいる身として、こうした経験ができたことはとても嬉しいです。
近年はPCB製造や3Dプリントなど、個人でも利用できる製造サービスが充実してきました。
そのおかげで、学生であっても、自分のアイデアを実際のハードウェアとして形にしやすい環境が整ってきています。
私は今後も、そうした環境を活用しながら、さまざまなものづくりに挑戦していきたいと思います。
最後に、今回の企画に関わった方々、そしてロボットを体験してくださった皆さん、ありがとうございました!
そして、今回のロボットに使用したプリント基板を製造していただいたJLCPCBにも感謝しています。
小さなプリント基板から、実際に人が楽しめるロボット体験へ。
そんなものづくりの面白さを、今後も発信していければと思います。
最後まで読んでいただき、ありがとうございました!
関連リンク
JLCPCB 日本語発注システム
https://jlcpcb.com/jp?from=roboatteam
JLCPCB 英語発注システム
https://jlcpcb.com/?from=JPV
SusHi Tech Tokyo 2026公式サイト
https://sushitech-startup.metro.tokyo.lg.jp/2026/
SusHi Tech Tokyo 2026 パブリックデイ
https://sushitech-startup.metro.tokyo.lg.jp/2026/publicday/
イベント参加者数の公式発表
SusHi Tech Tokyo 2026 オフィシャルレポート
関連Instagram投稿
サッカーロボットバトル関連投稿を見る
#JLCPCB #SusHiTechTokyo2026 #PhysicalAI #Robotics #PCB #サッカーロボット #電子工作 #ロボット開発